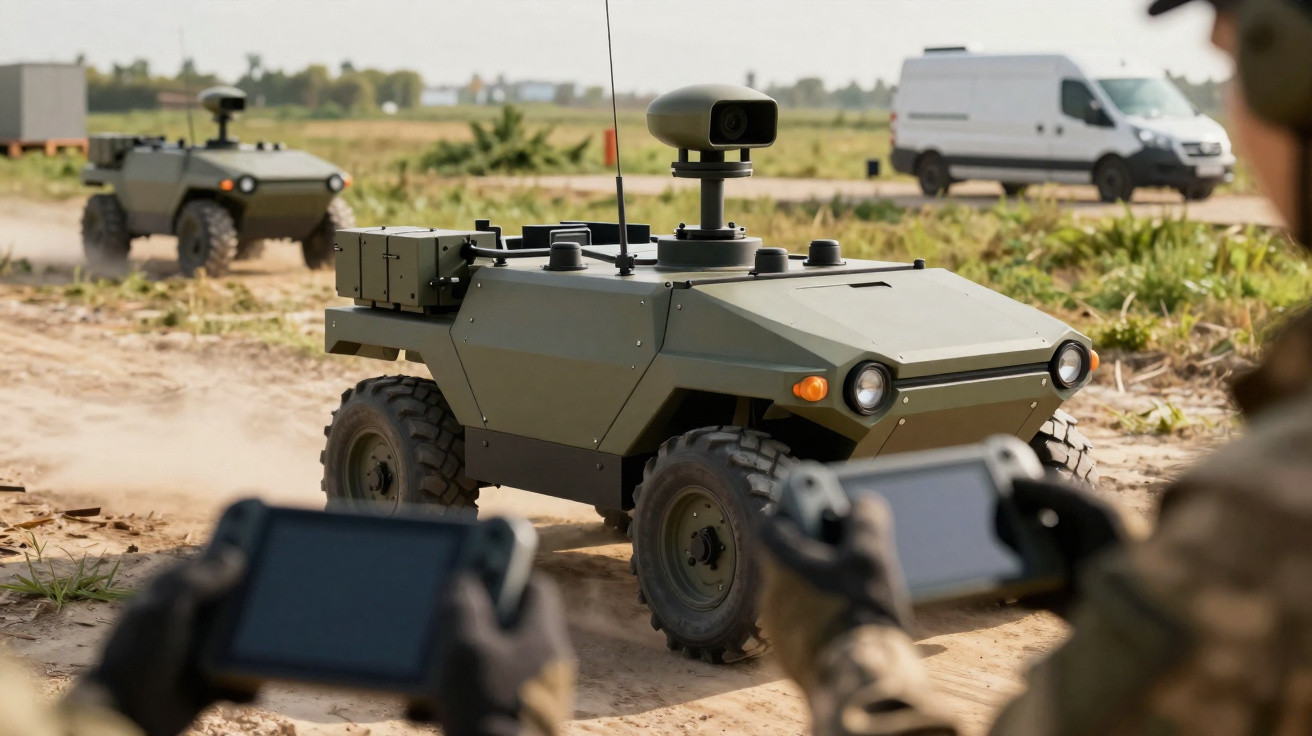
Os soldados observam a partir de um abrigo de comando próximo, com tablets nas mãos, enquanto a máquina chamada Hector alterna entre controlo humano e autonomia a bordo através de alguns toques no ecrã.
Um novo tipo de companheiro terrestre
O Hector representa a mais recente tentativa europeia de transformar a forma como os exércitos combatem em terra. Trata-se de um veículo terrestre não tripulado, ou UGV, desenvolvido pela ARX Robotics como uma plataforma média sobre rodas, capaz de ser conduzida por pessoas, operada à distância ou utilizada em modos autónomos supervisionados.
Em vez de substituir por completo as equipas, o sistema pretende funcionar como um “companheiro terrestre”, acompanhando as tropas, transportando equipamento e assumindo missões perigosas sem expor condutores à linha de fogo.
A característica que define o Hector é a sua arquitectura opcionalmente tripulada: os soldados podem deslocar-se no seu interior quando necessário e, depois, transferir o controlo para operação remota ou autónoma nas fases mais arriscadas da missão.
Esta abordagem híbrida distingue-se dos UGV anteriores, que eram plataformas simples controladas por rádio ou robôs inteiramente não tripulados, com pouca flexibilidade.
Como funciona o conceito opcionalmente tripulado
O veículo foi concebido para que uma equipa o possa conduzir fisicamente até à proximidade de uma zona contestada, à semelhança de um camião blindado compacto. Ao aproximar-se da área de acção, a equipa desembarca, fecha o veículo e altera o modo de controlo.
A partir daí, o Hector pode funcionar de três formas principais:
- Teleoperação – um operador humano conduz o veículo remotamente através de câmaras e sensores.
- Autonomia supervisionada – o operador define pontos de passagem e regras, enquanto o veículo trata da navegação.
- Modos de seguimento e apoio – o Hector acompanha automaticamente uma esquadra ou uma coluna de veículos, mantendo uma distância segura.
Em autonomia supervisionada, as pessoas continuam a autorizar as decisões fundamentais, sobretudo se o veículo estiver armado ou a operar perto de civis. O sistema foi pensado para devolver rapidamente o controlo a um condutor caso as comunicações se degradem ou a situação táctica se altere.
A fronteira pouco nítida entre o controlo humano e o controlo da máquina permite aos comandantes avançar o veículo de forma agressiva, mantendo as pessoas um passo afastadas das ameaças directas.
Concebido para autonomia, velocidade e flexibilidade
A ARX Robotics apresenta o Hector como um sistema “médio sobre rodas”, situado entre os pequenos robôs terrestres usados na desactivação de bombas e os camiões logísticos maiores e mais pesados. Esta categoria intermédia procura equilibrar mobilidade, autonomia e carga útil.
Embora os dados detalhados de desempenho sejam mantidos sob forte reserva, as prioridades do projecto são evidentes:
| Foco de concepção | Efeito operacional |
|---|---|
| Autonomia alargada | Permite patrulhas longas e operações dispersas sem reabastecimentos constantes |
| Velocidade elevada | Acompanha infantaria e unidades mecanizadas em deslocação rápida |
| Estrutura modular | Possibilita a substituição rápida de conjuntos de missão no terreno |
| Mobilidade sobre rodas | É mais rápido e silencioso em estradas e terrenos firmes do que robôs de lagartas |
A modularidade permite que o mesmo veículo-base seja configurado como transportador de carga num dia e como plataforma de reconhecimento no seguinte, reduzindo o número de veículos especializados que um exército tem de adquirir e manter.
Um chassis, muitas missões
O Hector assenta numa arquitectura semelhante a uma plataforma de carga, com pontos de fixação para diferentes módulos de missão. Esta solução acompanha tendências verificadas noutros domínios, onde marinhas e forças aéreas adquirem mais plataformas multifunções e equipam-nas com módulos específicos para cada missão.
Os conjuntos de missão habituais para um UGV desta categoria podem incluir:
- Mastros de vigilância com câmaras diurnas/nocturnas e sensores térmicos
- Equipamento de guerra electrónica ou de retransmissão de comunicações
- Módulos de carga para munições, combustível ou material médico
- Estações de armamento remotas para autodefesa ou apoio de fogo
- Ferramentas de engenharia, como lâminas de bulldozer ou rolos de minas
Ao transformar o veículo numa tomada móvel para sensores, armas e ferramentas de apoio, a ARX Robotics pretende dar aos comandantes um canivete suíço sobre rodas.
Para as forças terrestres europeias, que trabalham frequentemente em grupos de missão conjuntos ou multinacionais, esta modularidade traz ainda outra vantagem: os pacotes de missão podem ser adaptados às regras de empenhamento nacionais e às necessidades operacionais específicas.
Porque é que os exércitos europeus se interessam agora por UGV
Os responsáveis europeus pelo planeamento da defesa acompanham atentamente as tendências da guerra terrestre, da Ucrânia ao Médio Oriente. Drones baratos, artilharia de precisão e munições vagueantes tornaram os movimentos terrestres expostos muito mais perigosos.
Os UGV como o Hector estão a ser avaliados por várias razões urgentes:
- Protecção da força – enviar primeiro um veículo não tripulado para zonas onde se suspeita de emboscadas.
- Logística sob fogo – transportar munições e abastecimentos para posições da frente sem colocar condutores de camiões em risco.
- Vigilância persistente – estacionar UGV equipados com sensores em posições ocultas para observação prolongada.
- Operações urbanas – reconhecer ruas e pátios antes da progressão da infantaria.
Para os exércitos europeus mais pequenos, sujeitos a orçamentos apertados e dificuldades de recrutamento, uma frota de UGV multifunções promete igualmente reforçar o poder de combate sem aumentar de forma drástica o número de efectivos.
Controlo humano, velocidade da máquina
A expressão “autonomia supervisionada” está a tornar-se central no debate sobre IA militar, e o Hector é um exemplo clássico de como esse conceito pode funcionar na prática.
O sistema não toma sozinho decisões de vida ou de morte; em vez disso, executa tarefas de condução e navegação à velocidade da máquina, enquanto os humanos mantêm poder de veto.
Na prática, um operador poderá ordenar ao veículo que se desloque até um edifício, evite determinadas zonas e pare se detectar obstáculos ou sinais inesperados. O UGV planeia então a rota, adapta a velocidade ao terreno e mantém-se estável, evitando valas ou escombros.
Esta combinação de juízo humano e capacidade de resposta da máquina procura diminuir a carga de trabalho do operador. Em vez de “conduzirem com um joystick” durante horas, os soldados podem gerir vários veículos em simultâneo, intervindo apenas quando o software assinala um problema.
Novos riscos, novas regras
A transição para sistemas terrestres autónomos cria novos desafios. As ligações de comunicação podem ser bloqueadas, pirateadas ou simplesmente interrompidas por colinas e edifícios. O GPS nem sempre é fiável. Algoritmos treinados em campos de ensaio desimpedidos podem interpretar mal campos de batalha cheios de obstáculos.
Por isso, os ministérios da Defesa europeus concentram-se tanto nas medidas de segurança como nas capacidades puras. As salvaguardas típicas de um sistema como o Hector podem incluir:
- Ligações de controlo encriptadas, com várias redundâncias e modos de comutação em caso de falha
- Geofencing para impedir que o veículo saia das áreas autorizadas
- Regras de “homem morto” que imobilizam ou fazem regressar o UGV quando se perde o controlo
- Separação rigorosa entre a autonomia de navegação e quaisquer efeitos letais
As questões éticas e legais também estão presentes. Embora o Hector possa provavelmente receber armamento, os governos europeus mantêm-se cautelosos perante qualquer sistema entendido como um robô assassino autónomo. Pelo menos publicamente, a ênfase continua a recair sobre logística, reconhecimento e funções de apoio.
Como são realmente as “missões de ritmo elevado”
Os planeadores militares falam frequentemente em operações de “ritmo elevado”, mas, no terreno, isso significa dias longos, mudanças rápidas de posição e pouco tempo para manutenção. A ARX Robotics apresenta o Hector como um veículo de trabalho para estas condições exigentes.
Imagine-se um agrupamento táctico encarregado de assegurar várias aldeias em terreno acidentado. Em vez de esgotar a infantaria obrigando-a a transportar cargas pesadas, as unidades Hector levam munições, água e baterias para a frente. À noite, alguns UGV reposicionam-se para vigiar cruzamentos essenciais, enviando vídeo e dados de sensores para um posto de comando.
Ao repartirem o esforço físico e recolherem informação de forma contínua, os UGV permitem que as unidades humanas se mantenham mais frescas, se desloquem mais depressa e mudem de direcção com menos aviso.
Pelo menos, essa é a promessa. O verdadeiro teste surgirá quando sistemas como o Hector forem entregues a unidades regulares de linha, e não apenas a equipas especializadas de ensaio.
Termos-chave que vale a pena esclarecer
O jargão associado a sistemas como o Hector pode ser desmotivador, pelo que algumas definições rápidas ajudam:
- UGV (veículo terrestre não tripulado) – veículo que opera em terra sem um condutor fisicamente a bordo.
- Teleoperação – controlo remoto em que uma pessoa conduz e comanda directamente o veículo usando câmaras e sensores.
- Autonomia supervisionada – a máquina executa tarefas rotineiras, como conduzir, enquanto uma pessoa monitoriza e intervém nas decisões complexas.
- Opcionalmente tripulado – o veículo pode ser conduzido por uma pessoa no interior ou funcionar sem tripulação, consoante a missão.
Estes conceitos estão agora a expandir-se para além do sector militar. Empresas mineiras, serviços de emergência e agências de fronteira acompanham com interesse as mesmas tecnologias, desde camiões de transporte remoto a veículos robóticos de combate a incêndios capazes de operar perto de derrames químicos.
Do campo de batalha à utilização civil
Muitas das capacidades reunidas no Hector têm paralelos civis evidentes. Um veículo modular, robusto e semi-autónomo, que possa ser teleoperado ou funcionar com condutor, poderia ser usado na resposta a catástrofes, no apoio ao combate a incêndios florestais ou em áreas contaminadas por acidentes industriais.
Ao mesmo tempo, os riscos não são exclusivamente militares. Qualquer sistema fortemente dependente de conectividade e software é vulnerável a ataques cibernéticos, falsificação de sinais ou simples erros de software. É provável que isto mantenha reguladores e engenheiros ocupados durante anos, à medida que os robôs terrestres se tornam mais comuns tanto nos campos de batalha como nas ruas das cidades.
Comentários
Ainda não há comentários. Seja o primeiro!
Deixar um comentário