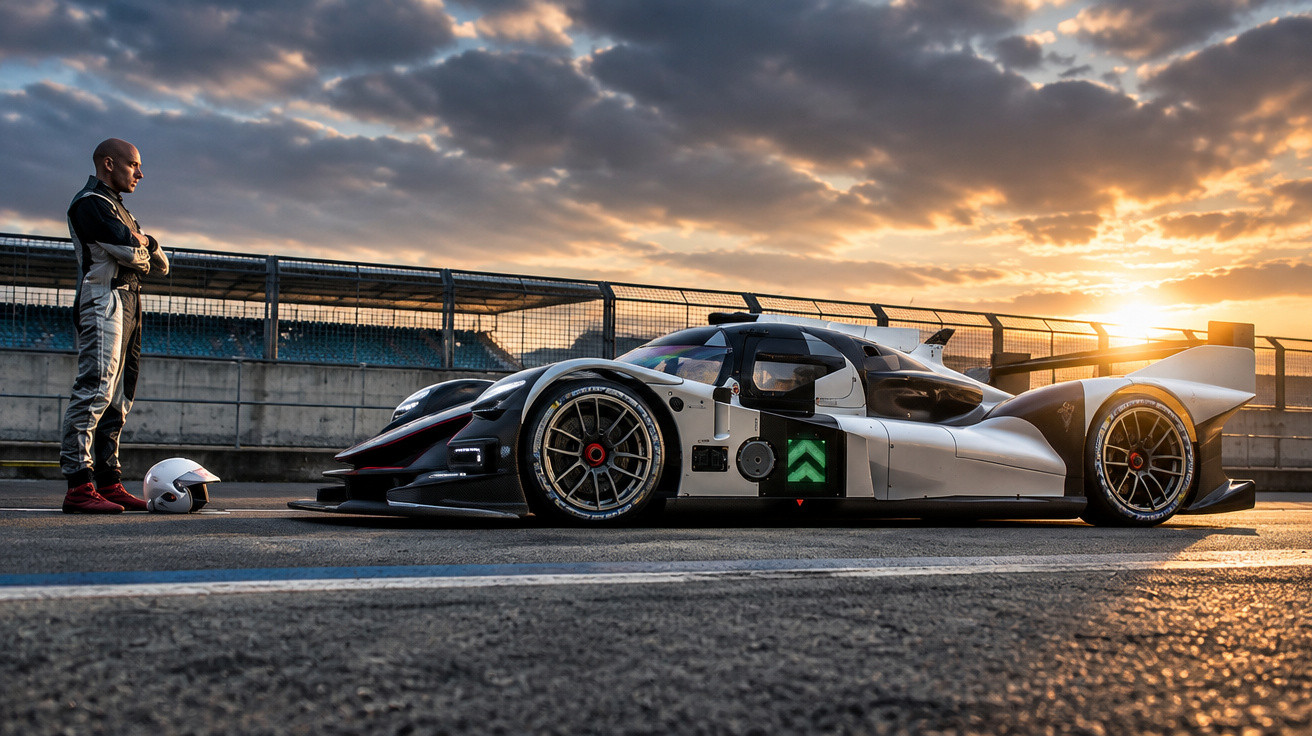
Serei eu a sentir pressão? Admito que sim. Agarrei-me ao arnês, recolhi os pés para o habitáculo e, quando a luz no topo do tablier ficou azul, o carro soltou um pum electrónico, o volante deu um pequeno solavanco e arrancou num zumbido. A ansiedade desapareceu assim que contornámos Copse. O Devbot 2.0 puxa a sério.
Não estava propriamente preocupado com a ideia de deixar o carro conduzir por mim. Silverstone tem imensas escapatórias e, hoje em dia, ninguém o mete num carro de competição autónomo sem ter uma confiança enorme na tecnologia. E na equipa jurídica. Parece muito mais arriscado tirar as mãos do volante num Tesla.
[nó:campo_carrossel-temático]
- Texto: Ollie Marriage
- Fotografia: Rowan Horncastle
O que me custaria mais a aceitar seria o carro ser mais rápido do que eu. Mas porque não haveria de o ser? Há décadas que os supercomputadores derrotam grandes mestres de xadrez, e o desporto automóvel é uma actividade binária: os limites da pista estão claramente definidos e existe uma trajectória mais rápida à volta de um circuito que pode ser calculada matematicamente. Tudo depende de até onde se levam os limites.
Devbot 2.0: homem contra máquina em Silverstone
Eu levei-os até ao máximo. A honra estava em jogo e não havia hipótese de permitir que o computador me derrotasse. Era um desafio de uma volta: primeiro o humano, depois a máquina. Na minha única volta cronometrada, reagi da forma mais humana possível: ataquei como um berserker furioso pela batalha. Foi uma volta totalmente a fundo - na dúvida, pé em baixo; resolve-se no vértice; trajectória directa; um manual de idiotices para exagerar na condução. Mete isso nos teus algoritmos e processa-o, máquina. O facto de resultar diz muito tanto do homem como da máquina.
Deixem-me explicar o que é o Devbot 2.0. É o braço de desenvolvimento da Roboracer, a equipa de corridas autónomas cujo Robocar tem dado espectáculo pelo mundo nos últimos anos. E digo espectáculo deliberadamente: passagens de velocidade máxima, burnouts, donuts, mas ainda sem corridas a sério. Por enquanto. Existem planos, e são pouco convencionais.
O Devbot 2.0 - a segunda geração - é a vertente mais séria da operação. «Não pense nele tanto como um carro, mas como uma plataforma de hardware», explica-me Paul Andrews, responsável pelas parcerias. «O Devbot integra todos os sensores, processadores, Lidar, câmaras e GPS que permitem a terceiros testar os seus pacotes de software.» Vejamos isto desta maneira: qualquer pessoa interessada em condução autónoma - ou seja, praticamente toda a gente actualmente - pode recorrer ao Devbot para experimentar o seu software. A VW utilizou-o recentemente para testar um algoritmo de sensor de travagem. Depois de o engenheiro da VW carregar o pacote de software no Devbot, a equipa da Roborace perguntou-lhe se confiava suficientemente no programa para se sentar no carro enquanto este o executava. Confiava. O carro não bateu.
[nó:campoimagemdegrandereportagem_esquerda-temático-delta:0]
A plataforma Roboracer para software autónomo
Para as marcas automóveis, o Devbot pode encurtar o processo de desenvolvimento; para outros intervenientes, é uma folha em branco onde podem desenhar as suas ideias. Conheço Danilo Caporale, investigador de pós-doutoramento da Universidade de Pisa: «O nosso laboratório trabalha em robótica e bioengenharia. Por isso, fazemos muitas coisas, desde próteses robóticas a robôs humanoides e robôs industriais. São perspectivas muito, muito diferentes. Então perguntamo-nos: o que podemos fazer aqui que melhore os carros do futuro? E, ao fazê-lo, o que podemos aprender para melhorar os robôs do futuro? Dou-vos um exemplo: temos um robô humanoide concebido para recuperação após catástrofes em ambientes difíceis, como uma casa desmoronada. Com o Devbot, podemos testar os seus sensores, a rapidez com que respondem e a forma como reagem no que consideramos um ambiente muito limpo. Portanto, não se trata apenas de carros.»
O Devbot acolhe competições destinadas a empresas de investigação. «Não se limitam a voltas em pista», diz-me Andrews, «incluem fazer o veículo determinar onde está quando o GPS é desligado ou encontrar sozinho o caminho através de um labirinto de cones. As possibilidades são enormes.» O exercício de hoje é relativamente básico, tal como o software em utilização: não consegue aprender nem melhorar de volta para volta, apenas repetir. Os engenheiros de competição dizem-me que é raro as voltas variarem mais de 0,1 segundos.
Retirem tudo até chegarem ao chassis e encontrarão um Ginetta LMP3, equipado depois com um motor eléctrico em cada extremidade, para debitar 550 cv e acelerar dos 0 aos 97 km/h em cerca de três segundos. Há uma coisa que ainda não tinha confessado: tanto eu como o Devbot estávamos limitados a uma velocidade máxima nada heróica de 100 km/h. Não é propriamente competição a sério, de faca nos dentes, pois não? Mas a quem favorece isso realmente? Se há algo que aprendi nas corridas, é que, quanto mais depressa ando, mais erros cometo. Em vez disso, começo a pensar em táctica. Quem precisa da trajectória de corrida? Certamente será mais rápido encontrar o percurso mais curto à volta da pista. O meu cérebro entra em sobrecarga: são parâmetros nos quais nunca tinha pensado num circuito.
Uma volta limitada a 100 km/h
Reduzido à essência, o plano era este: acelerador a fundo, ignorar o pedal do travão, apontar o carro à curva e resolver o resto depois. O mesmo de sempre, mas sem necessidade de o deixar alargar até aos correctores à saída. A direcção é pesada, tal como os travões; o carro inclina-se, salta e comporta-se como o carro de competição ainda pouco desenvolvido que é. Também faz muito ruído. Os carros de corrida eléctricos fazem-no, e não de uma forma agradável.
[nó:campoimagemdegrandereportagem_direita-temático-delta:0]
Chega a vez do carro. Arranca com menos violência, claramente a tentar dosear bem a potência em vez de simplesmente a descarregar. Sei que já estou uma frente à frente. Em Copse, deixa cerca de 30 cm de margem para o corrector interior, onde eu tinha roubado gulosa e agressivamente quase um metro de tinta. Em Becketts, no entanto, é bom. Trava mais tarde do que eu e aplica os travões suavemente. Só que não os liberta nem de longe cedo o suficiente. Nem volta a aplicar a potência como deve ser.
Ainda assim, tem piada. Na Club Straight, faz as mesmas correcções bruscas que fez na aproximação a Maggotts: um desvio binário e um alívio, como fazemos no Forza. Nas curvas, porém, é excelente, acrescentando progressivamente ângulo de direcção e equilibrando-o com a força de travagem. É muito equilibrado. Mas sei que ganhei antes de os engenheiros me mostrarem a telemetria e a diferença de quatro segundos. É interessante observar os gráficos no ecrã: a minha velocidade no vértice era muito superior, mas a suavidade da desaceleração, a consistência da direcção e os comandos precisos que o Devbot transmitiu ao chassis sugerem que poderia ter andado muito mais depressa.
Mais tarde, tentam-no. Um engenheiro sai com o Devbot a executar um pacote de software diferente, com uma velocidade máxima mais elevada e uma abordagem mais aberta ao risco. Em Becketts, abre ligeiramente a trajectória, pisa a linha branca molhada no exterior e entra em sobreviragem. O Devbot apanha a derrapagem, mas não consegue sustentá-la quando o carro chicoteia para o lado contrário. Sim, o carro robótico entra em pião. Isto deixa-me feliz: demonstra falibilidade, prova que as máquinas também têm de aprender e que esse processo não é simples nem rápido. Mas ele, ao contrário de mim, só vai tornar-se mais rápido. Não sei se vou querer repetir este desafio daqui a uma década, mas estou a aproveitar este momento enquanto dura. Superioridade presunçosa: um traço muito humano.
Comentários
Ainda não há comentários. Seja o primeiro!
Deixar um comentário